


国内具身智能赛道又传来一家企业完成新一轮高额融资。
机甲觉醒获悉,近日,一家全球顶尖「具身世界模型」科学家创立的机器人公司智动未来宣布完成Pre-A+轮亿元级融资。本轮由中美绿色基金领投,南曦创投联合领投,老股东海珠城发继续加码。
据官方透露,本轮融资是智动未来成立以来完成的第4轮融资。在这之前,智动未来先后获得奇绩创坛种子轮投资,完成由供应链股东领投、奇绩创坛跟投的天使轮融资,以及由海珠城发领投并超募完成的Pre-A轮融资。
到目前为止,智动未来累计股权融资可达数亿元之巨。
本轮资金将主要投向三个方向:提升广州新产线产能;推动机器人在展会、酒店、文旅、零售四类场景规模化部署;继续研发粒子化可微分世界模型。
还有一条比较重要的消息,随着这轮融资完成交割,智动未来位于广州的新产线也正式进入投产阶段。
01.
从新加坡起步,
智动未来将总部迁回广州
智动未来成立于2023年底,最初创立于新加坡,目前已将总部迁回中国,落地广州海珠,并在深圳、香港、新加坡设有分支布局。
智动未来定位为一家专注具身智能机器人的科技企业,核心方向是将机器人产品、场景解决方案、现场部署和长期服务连接起来,让机器人从实验室和展会走进企业真实业务现场。
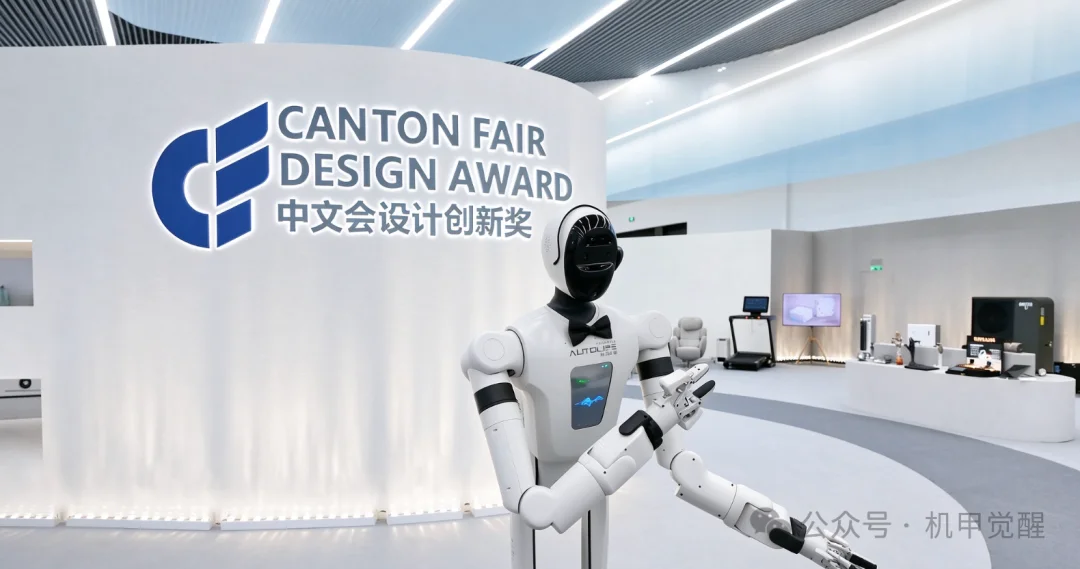
从智动未来官网公布的信息来看,智动未来目前重点布局服务型机器人市场,以小智S3为核心产品,面向零售、酒店、餐饮、商超、展会及接待等场景。
团队方面,智动未来称核心成员来自新加坡国立大学、上海交通大学等高校的人工智能与机器人研究领域,研发团队由工程师和博士研究生组成,规模超过130人,覆盖算法、机器人工程及现场实施等方向。
与此同时,公司还建设了约6000平方米的生产与工程空间,试图打通从技术研发、产品制造到项目交付的完整链条。
02.
创始人陈思为:
从可微分物理研究走向机器人创业
智动未来创始人兼CEO为陈思为(Siwei Chen)。
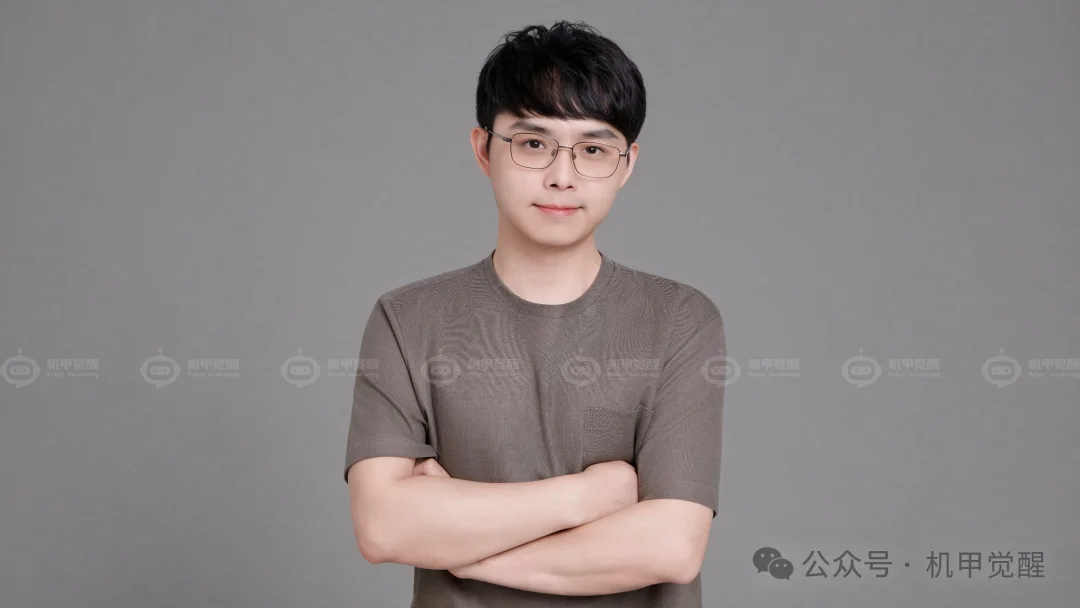
▲ 智动未来创始人兼CEO为陈思为(Siwei Chen)
从公开学术资料来看,陈思为曾在新加坡国立大学攻读计算机科学博士,研究方向包括机器人、模仿学习、强化学习,以及可微分物理仿真。
他的研究成果与机器人操作领域的一个重要难题密切相关:如何让机器人理解物体的形状、物理属性和运动规律,并据此完成抓取、推拉、整理等操作。
其中,DaXBench是其代表性研究成果之一。这项工作围绕可变形物体操作建立可微分物理基准,覆盖绳索、布料、液体等对象,提供了多个具有不同难度的模拟任务。
此外,陈思为还参与了DiffMimic、LLM-State、Differentiable Particles等研究工作,涉及运动模仿、长时任务规划以及基于粒子表示的物体操作。
这些研究与智动未来目前强调的「粒子化可微分世界模型」存在较为直接的技术联系。
从学术研究走向商业化产品,陈思为选择的方向,是让机器人不仅能够识别环境,还能进一步理解物体及其物理变化,并将这种理解用于真实任务执行。
03.
小智S3:
面向商业场景的具身智能机器人
在产品层面,智动未来以小智S3作为核心产品,试图将多模态感知、自主导航、全身运动控制和物品操作整合到一台机器人上。
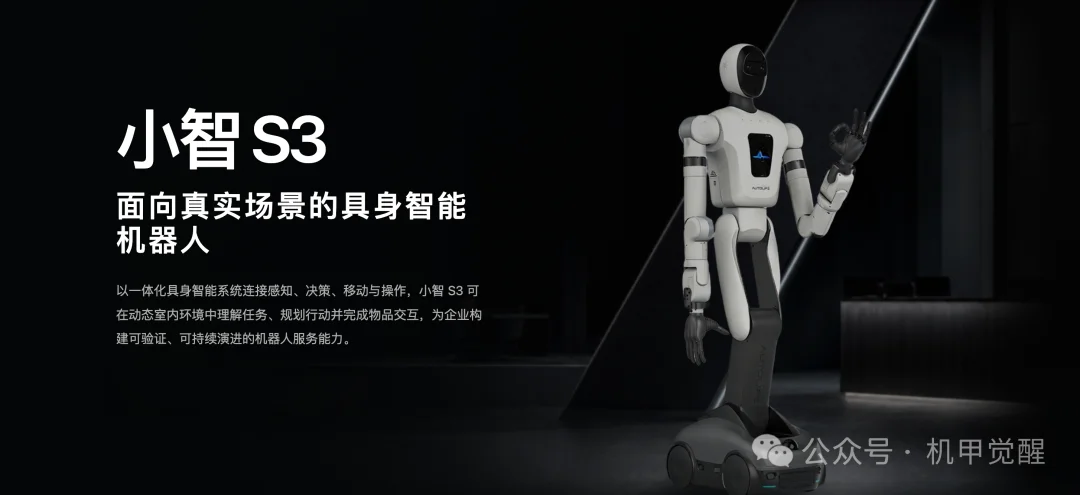
与主要承担语音交互、信息展示和简单引导任务的传统服务机器人不同,小智S3还强调对真实物品的操作能力。
根据公司公布的产品资料,小智S3采用双目AI深度视觉系统,最高支持2K@60Hz图像传输,并融合激光雷达、IMU等传感器,实现室内定位、环境建图、路径规划和动态避障。
在运动结构上,小智S3采用麦克纳姆轮移动底盘,支持前后、横向移动及原地旋转。整机拥有36个自由度,机身高度可在113至168厘米之间调节。
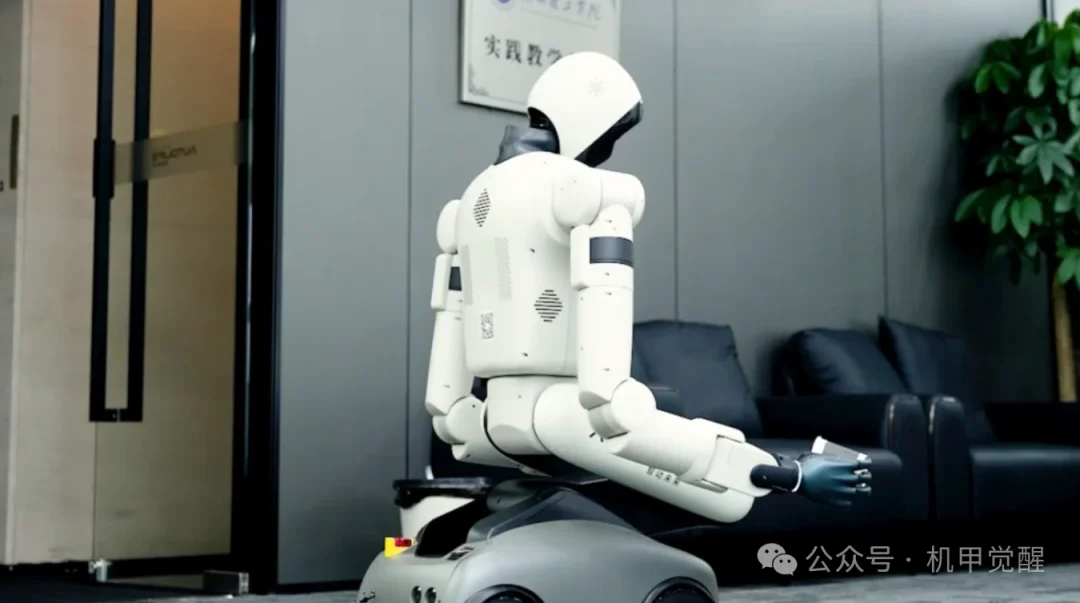
操作部分采用单臂7自由度机械臂,配合6自由度灵巧手,单臂额定负载为3至5公斤,可面向常见物品开展识别、抓取、移动和定点放置等任务。
计算平台方面,公司公布的配置为686 AI TOPS算力,最高可选配2070 AI TOPS;标称续航超过8小时,并支持自动回充。
在应用层面,小智S3瞄准的是一条相对完整的商业服务链路,包括语音点单、饮品制作、取货交付,以及商品盘点、巡检和室内搬运等任务。
当然,机器人能否在真实门店中稳定完成这些工作,还需要结合具体场景进行验证。不同门店的空间布局、商品形态、设备接口和业务流程,都可能影响机器人的实际执行效果。
04.
发布「智子世界」:
把物理规律引入机器人决策
除了机器人本体,智动未来也对世界模型的持续布局与投入。
2026年9月4日,智动未来在广州XAIR Expo具身智能产业博览会上,首次发布粒子可微世界模型「智子世界」(PGD World Model)技术预览,并展示了该模型在小智S3上的验证进展。
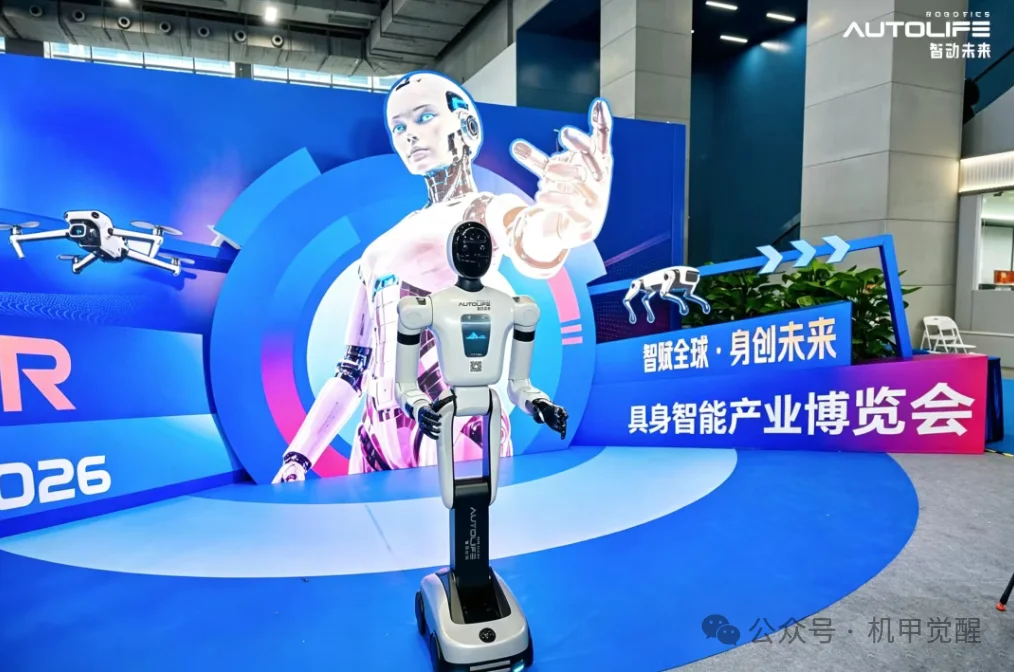
按照公司的介绍,「智子世界」以短时多视角视频为输入,通过三维高斯重建场景的空间结构和视觉外观,再进一步建立粒子化表达,让机器人能够在场景中理解物体的位置、形态、材质及物理状态。
它的一个重要特点,是尝试让场景中的物体具备可编辑的物理属性。
例如,机器人可以对物体的姿态、尺度、材质,以及质量、摩擦力、硬度等属性进行调整,从而构建不同的任务条件,并在行动前进行物理推演。
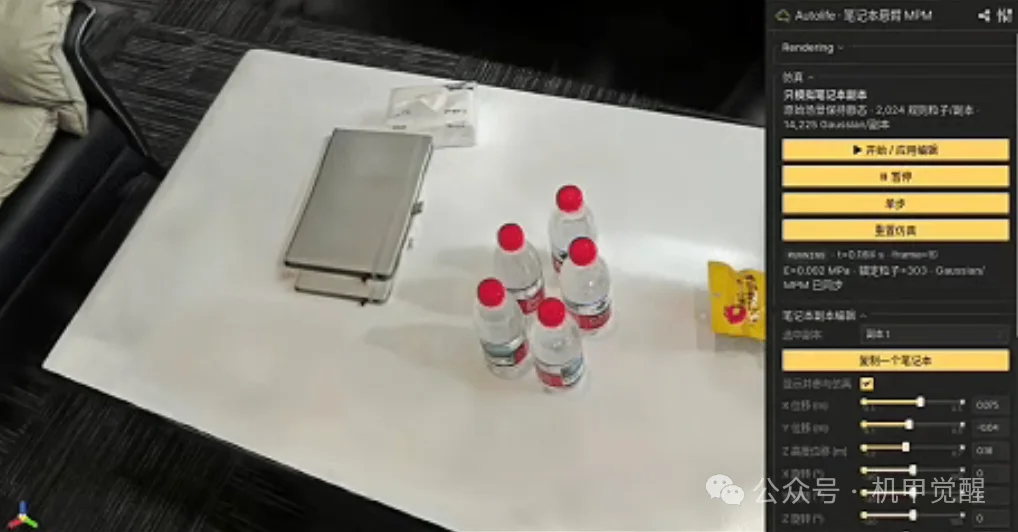
这与传统视觉系统主要识别「物体是什么、在哪里」有所不同。智动未来希望进一步解决的是:物体在受到外力后会如何变化,机器人应该采取什么动作,以及不同动作可能带来怎样的结果。
智动未来将其称为面向通用具身智能的粒子可微世界模型,并表示其贯通了真实场景重建、对象级编辑、物理推演与可微优化等能力。
这一路线与创始人此前在可微分物理、可变形物体操作领域的研究有明显联系,也构成了智动未来试图建立的技术差异化方向。
不过,目前「智子世界」仍处于技术预览和产品验证阶段。其在不同真实场景中的泛化能力、计算成本,以及能否持续提升机器人任务成功率,还需要更多实际应用数据来检验。
05.
融资之后,
真正的考题是规模化交付
从种子轮到Pre-A+轮,智动未来已经完成四轮融资,累计股权融资达到数亿元。此次融资不仅代表资本继续加码,也伴随着广州新产线投产。
接下来,智动未来将重点推进展会、酒店、文旅和零售四类场景的规模化部署。
这几个方向有一个共同点:都存在大量重复性服务任务,同时又具有相对复杂、动态变化的现场环境。机器人需要的不只是会说话、会移动,还要能识别物品、理解流程,并在一定程度上独立完成操作。
这也是服务型具身智能机器人真正走向商业化必须跨过的一道门槛。
06.
结语:融资只是入场券,现场才是试金石
智动未来的优点,在于创始团队拥有可微分物理和机器人操作领域的研究积累,同时选择从零售、酒店、展会等服务场景切入,并开始建设自己的生产和交付能力。
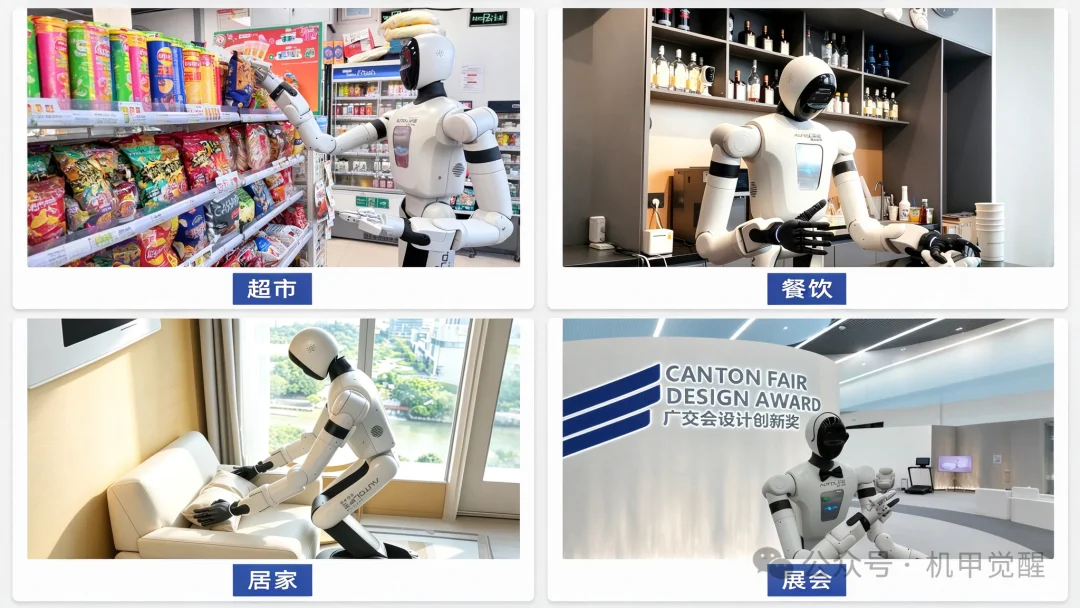
智动未来选择的这个方固然值得关注,但它也必须同时面对两道考题:一边是世界模型能否真正转化为机器人操作能力,另一边是产品能否从单点演示走向可复制的规模化部署。
亿元级融资和新产线投产,对智动未来是一个新的起点。
最终决定智动未来能走多远的,不是模型名字起得有多前沿,还得看机器人能否真正走进客户现场,干活、交付,并持续创造价值。
文章来自于"机甲觉醒",作者 "Dolphin"。