


今天凌晨,Anthropic 一口气发布两款顶级模型 Claude Fable 5.2 和 Mythos 5.2。新模型在科学研究方面展示了多项成果,包括通过约 1000 个 AI 智能体协作,仅用 30 小时完成费马大定理证明的形式化。
在此次更新中,机器人控制能力也备受关注。在官方的发布文章中,科学与工程部分专门设置了「硬件与机器人」小节。
官方演示视频中,Claude Fable 5.2 控制机器人完成了操作益智方块、拧开瓶盖、绘制机器人图案等任务。
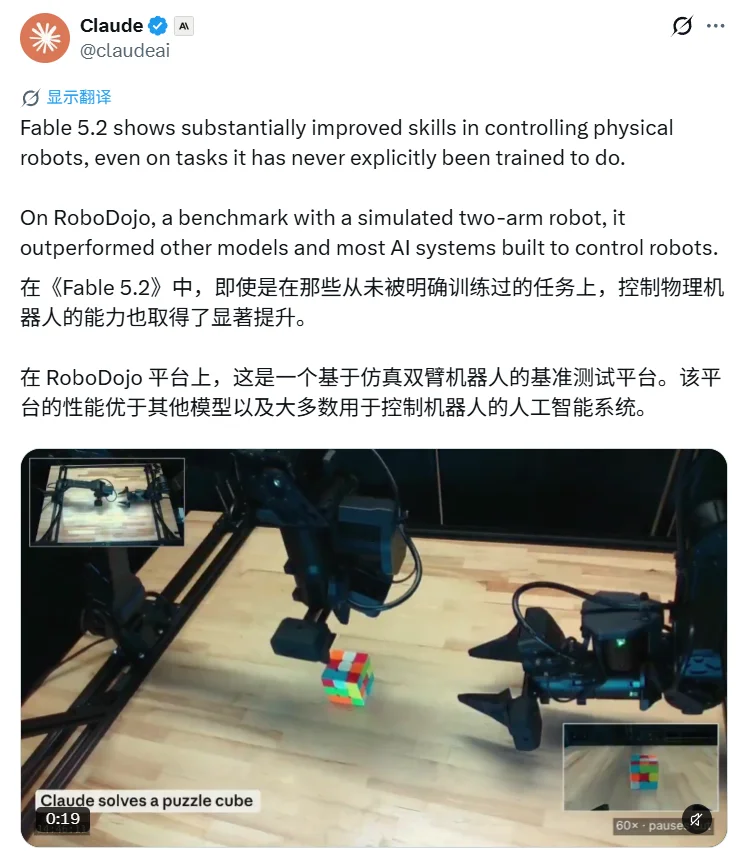
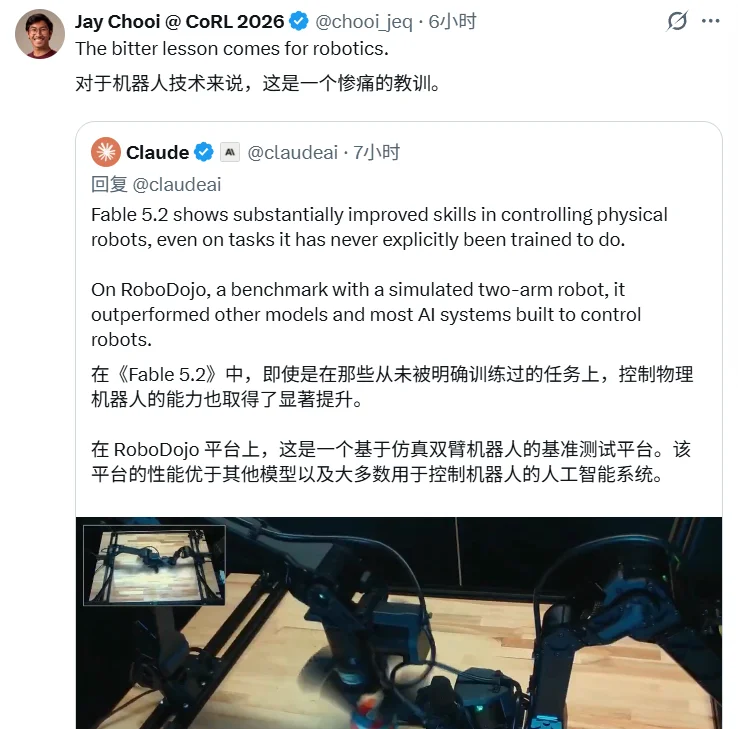
根据 Anthropic 公布的数据,Claude Fable 5.2 在 RoboDojo Sim 上的得分达到 64.9%,较上一代 Fable 5.1 的 27.6% 提升 37.3 个百分点,也超过了 Claude Opus 5.5(39.4%)和 GPT-6 Astra(29.8%)。
Anthropic 还表示,Fable 5.2 在此次评测中超过了多数专门面向机器人控制开发的 AI 系统。
Anthropic 产品经理 Alex Albert 直言机器人的「苦涩的教训」已经来了。
与此同时,曾参与特斯拉 Optimus 人形机器人研发的研究员 Bingjie Tang 也已加入 Anthropic。她此前主要从事机器人灵巧操作、策略学习及真实环境部署,其研究背景与 Anthropic 近期展示的机器人能力形成了值得关注的交集。
Anthropic 正在拓展 Claude 的机器人控制能力
实际上,Anthropic 今年已经多次公开机器人相关研究。
7 月,Anthropic 发布《Claude plays robotics》,测试 Claude 在仿真机器人、机械臂以及真实四足机器人上的表现。
研究人员尝试了多种控制方式,包括生成底层控制指令、编写控制程序,以及调用预训练机器人策略。
实验发现,Claude 已经具备一定的机器人环境理解和操作规划能力,具体表现则受到控制接口、动作精度和推理延迟等因素影响。
到了 10 月,Robocurve 等研究机构发表论文《The Bitter Lesson Comes to Robotics》,进一步评估前沿通用多模态模型控制真实机械臂的能力。
该研究发现,通用模型已经能够完成多种实体机器人操作任务,相关能力在数月内持续改善。与此同时,操作精度、执行速度和推理成本仍然是实际应用中的重要约束。
论文作者之一 Jay Chooi 在 Fable 5.2 发布后,也在社交平台上提到了机器人领域的「苦涩的教训」。
「苦涩的教训」源自机器学习领域的一项经典观点:随着计算资源和模型规模增长,通用学习方法往往能在越来越多的任务上取得竞争力。
如今,这一讨论也开始延伸到机器人领域。
随着通用模型的视觉理解、空间推理和任务规划能力不断提高,研究人员正在探索它们在机器人控制系统中能够承担多大程度的工作。
前特斯拉 Optimus 研究员加入 Anthropic
就在 Anthropic 展示机器人能力的同时,一条人才流动的消息也引起了关注。
曾参与特斯拉 Optimus 人形机器人研发的研究员 Bingjie Tang,近期确认加入 Anthropic,担任 Member of Technical Staff。
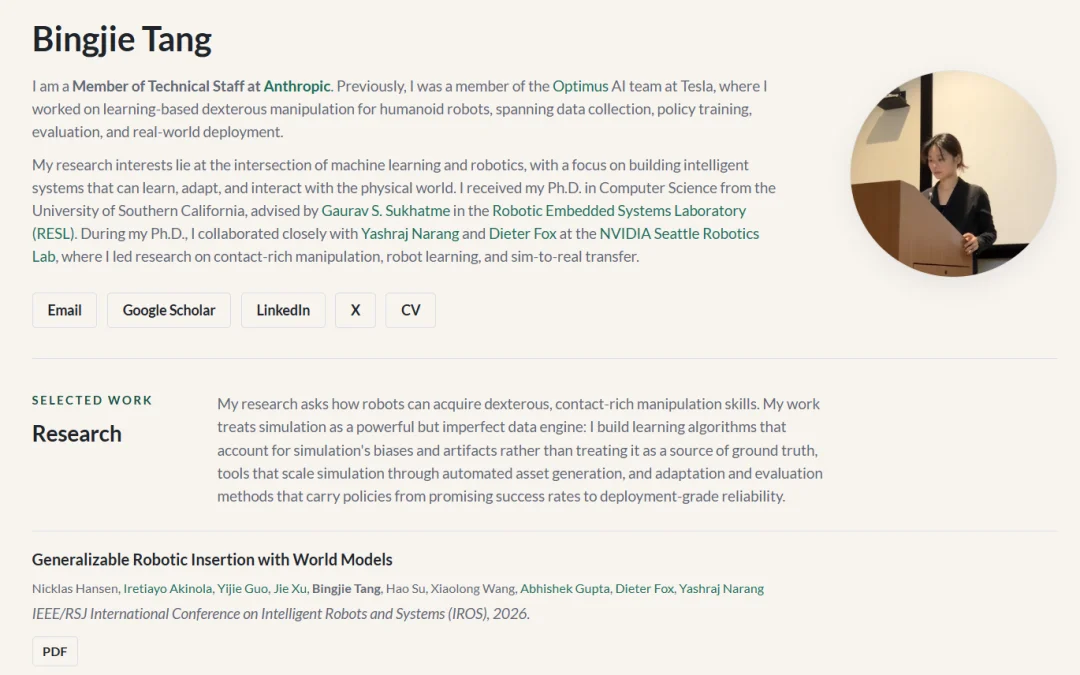
个人主页:https://bingjietang718.github.io/
此前她在特斯拉 Optimus AI 团队从事学习式灵巧操作研究,工作涵盖数据采集、机器人策略训练、评估以及真实机器人部署。
加入特斯拉之前,Bingjie Tang 在南加州大学获得计算机科学博士学位。博士期间,她与 NVIDIA Seattle Robotics Lab 的研究人员密切合作,开展接触丰富的机器人操作、机器人学习及 Sim-to-Real 相关研究。
其中,Sim-to-Real 是当前机器人学习的重要方向之一,主要研究如何将仿真环境中训练得到的操作策略迁移到真实机器人上。
现实环境中的摩擦力、接触状态、物体形态和硬件误差都会影响机器人的动作表现,因此,从仿真训练到真实部署,仍有大量技术问题需要解决。
Bingjie Tang 此前参与的 Refinery、FORGE 等研究,也涉及机器人策略学习、真实交互和操作适应。
从个人履历来看,她拥有覆盖数据、算法训练到真实机器人部署的研究经验,与 Anthropic 近期展示的机器人能力具有较强的技术关联。
2026 年,具身智能持续升温。从世界模型、空间智能到机器人基础模型,越来越多的 AI 公司开始探索物理世界,而通用大模型的机器人控制能力也在快速进步。
随着通用大模型的能力持续提高,它们将在未来的机器人智能系统中承担怎样的角色?Anthropic 接下来还会带来哪些新进展?值得期待。
文章来自于"机器之心",作者 "机器之心编辑部"。