


灵巧操作的最高境界,是「无剑胜有剑」。
金庸笔下的独孤求败,对剑术的理解有几重境界:二十岁前看重利剑凌厉刚猛,四十岁前领悟重剑「大巧不工」;四十岁后渐渐达到「不滞于物,草木竹石皆可为剑」的境界,内功强到极致,兵刃都是身外之物。
在源升智能创始人杨思成看来,灵巧手之于机器人操作能力,就像兵刃之于剑术,模型(剑术)越强,就越不依赖末端执行工具(兵刃);反之,当模型能力还不够强时,就需要有灵巧手加持才能更好地完成任务。
做出这个判断背后,是杨思成在灵巧手领域多年的沉淀。在清华时期,他便选择了专门研究灵巧操作的实验室;2018年,杨思成加入腾讯Robotics X实验室,担任灵巧手项目总负责人。2024年,他带着多年的行业积累,成立「源升智能」,开启了灵巧手创业之路。
或许是因为穿越周期而来,杨思成和我们交流技术细节时,总能从技术演进的维度,把其中取舍的考量讲清楚。谈及当下行业的热门趋势,他也能用一套视角更高的叙事逻辑,一针见血地指出趋势背后的缘由。
杨思成认为,现在整个行业都致力于打造「神兵利器」——更多自由度、更高负载、更细密的触觉,但其实,「卷参数的根本原因,是为了模型能力更快突破。」
那么,以当下模型的能力,灵巧手究竟要做到什么程度?杨思成的答案是要做成「六边形战士」:可靠性、灵巧性、负载能力、动态响应、触觉感知、精度,其中可靠性又排在所有能力之前,「只适合拍视频演示」的产品从来不是核心目标。
围绕这六大维度,他给自己的产品划了一条及格线:每条都要做到八九十分以上,这只手才能成为「相对通用、普适的生产力工具」。
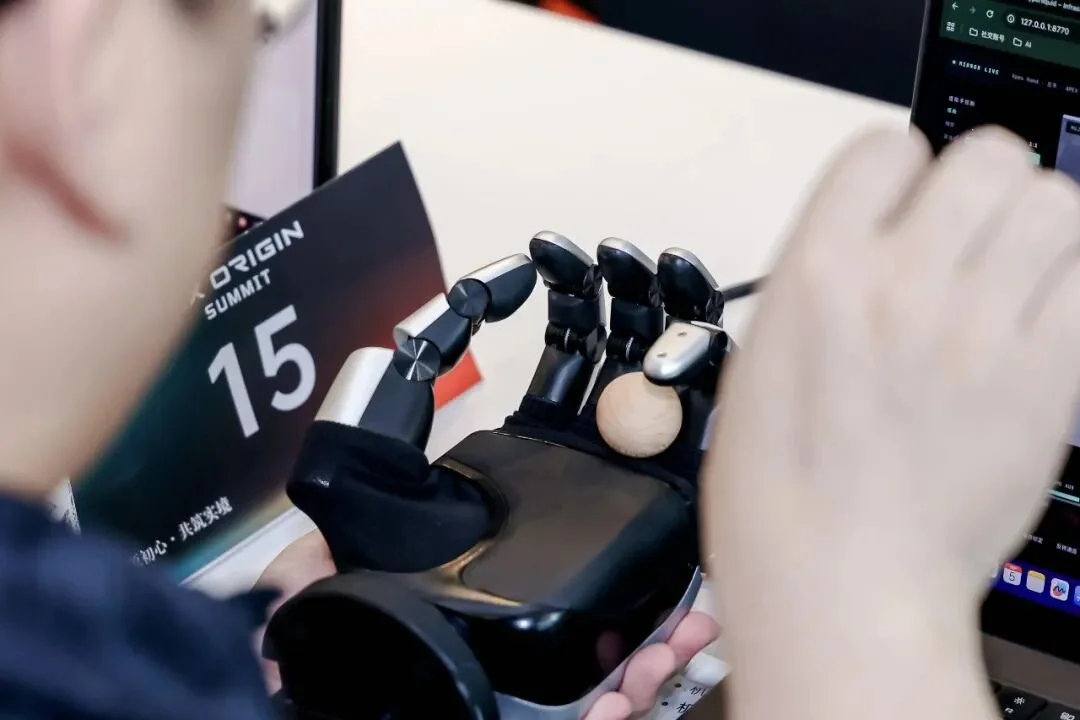
基于这个原则,源升智能自研出了 Apex Hand 灵巧手,它采用混合驱动方案,以绳驱(腱绳传动)为主,结合直驱和连杆传动,有21个自由度,能满分通过 Kapandji 人手灵活性测试,最大单手主动负载 30 公斤。
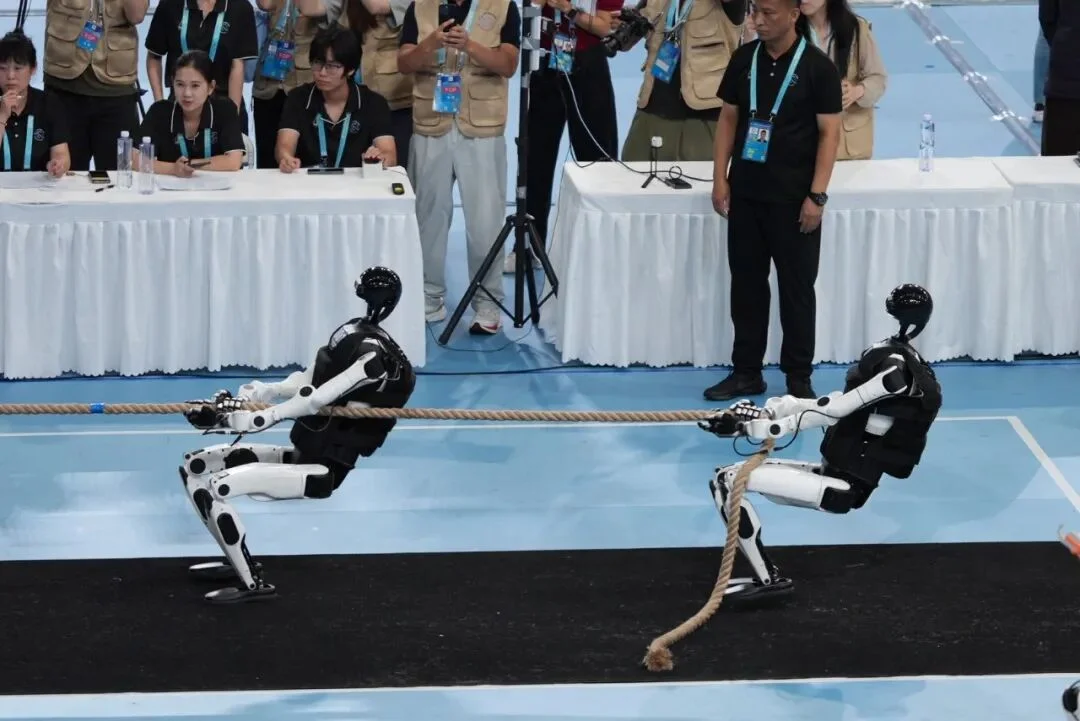
在 2026 年 8 月的第二届世界人形机器人运动会上,举重、拔河重量级组别的金银铜牌队伍,搭载的都是源升智能的 Apex Hand。同时它也是本届赛事中唯一同时参与高负载项目与线缆连接、镊子夹豆、积木搭建等精细操作任务的标准版高自由度灵巧手。
在灵巧手这条赛道上,源升智能不属于声量最大的那一类。融资节奏不算激进,产品发布不算密集,创始人也很少站出来讲宏大叙事。当我们问及低调的原因时,杨思成说:「灵巧手公司最终要靠产品说话,产品还没批量交付的时候,低调点不见得是坏事。」
但现在,似乎已经到了那个「不必低调」的时刻。
01
灵巧手的硬件性能,卷到了什么地步?
左林右狸:机器人运动会上,你们参加了拔河、举重和灵巧手专项赛,有特意为此准备吗?
杨思成:
我们参赛其实是机缘巧合。今年6月份我们才开始批量交付,7月接触到赛队,8月就比赛了,中间只有一个月。我们合作的队伍应该半年前就开始准备这个比赛了,前面肯定试过非常多家的手,因为买了很多不同产品。
在我们之前的产品确实很多宣传负载很大,但那是被动负载;拔河举重要求的是主动负载,不仅勾得住,还要握得很紧。比赛,也证明了我们的产品能同时满足高负载和灵巧性的要求。
左林右狸:你们给赛队提供了哪些技术支持?
杨思成:
分两类。对拔河和举重,就是把手本身的可靠性、鲁棒性、负载能力做得足够好,因为这个使用场景很暴力,手要装到一个大人形上,一直抓着拔河的绳子;机器人在调试过程中经常摔、经常碰撞,机器人倒下压到手,手指的结构件再粗都可能断。但我们的电机都内置在掌内,内部最贵、最脆弱的电机没有问题,后期更换维修也相对快。
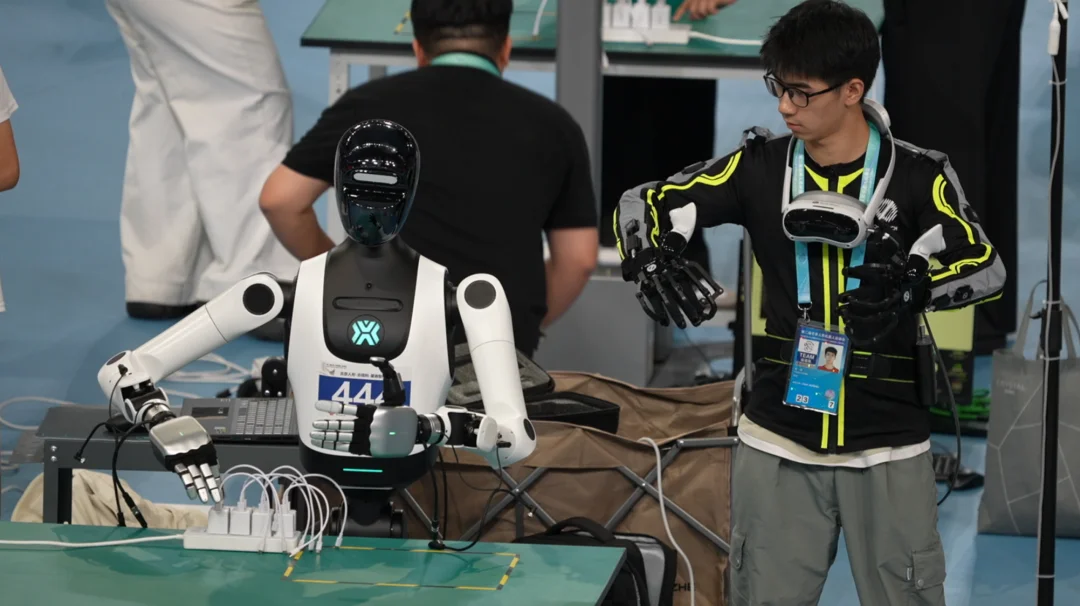
对灵巧操作项目,我们就不光提供手,而是
「手加遥操作整套设备」
,包括跟臂的结合,要交付一整套系统能力。但我们自己精力不够,所以联合了行业内的生态伙伴,一起把事情做好。
左林右狸:赛场上举重的重量级组别比赛最后比赛结果是16公斤到15公斤,但你们的手标称负载是30公斤,为什么没有用满?
杨思成:
30公斤是主动负载,就是灵巧手向下拎着东西。但拔河和举重不光是这样,不仅要抓住、还要侧拉,或者手腕翻转过来负载。
而且结果也受限于机械臂的负载。单手30公斤、两手60公斤,现在没有任何一个臂能举起来。就像人也是,拎四五十公斤可能拎得起来,但把它举过头顶是很难的。
左林右狸:绳驱结构做到20公斤的负载都已经很高了,你们是怎么把30公斤做出来的?
杨思成:
负载能做到 30 公斤,是因为我们整体架构跟市面上所有产品都不太一样,做的是掌内混合绳驱。
单纯的高负载其实没那么难,牺牲自由度就行了,只放6个电机,跟放15个、20个电机,系统集成的复杂度完全不一样。我们其实是先用灵巧性,再加上高负载。而且负载和速度要放到一起看。我们的速度并不慢,从打开到闭合0.2秒左右,是人手工作时平均速度的2倍以上。
左林右狸:很多灵巧手在训练的时候都没办法做负载训练,只能空载,负载训练的时候电机发热就很严重。你们做到这么高的负载,会出现散热问题吗?
杨思成:
我们这方面比那些手好很多。电机全放在掌内,热源集中,不管是做集中散热还是加主动散热都方便很多;有些版本(标配版本)甚至没把主动散热放进去。
敢不加主动散热的原因是我们主动负载很高,常规实验室一般用不到那么高的负载,正常操作时电机功耗相对低、发热就小,所以不加主动散热常规用也没问题。
左林右狸:运动会比赛上,你们做了主动散热的设计吗?
杨思成:
运动会加上主动散热会更好。像拔河,抓绳要抓几分钟甚至十几分钟,他们调试时一直让手抓着,这时温升还是有挑战的。但即便运动会那个版本没加主动散热,也帮助他们包揽了举重、拔河重量级项目的金银铜牌。
左林右狸:整个过程中你们的手坏过吗?
杨思成:
调试中肯定坏过,没办法。机器人算法不稳定,整机一摔,手就会损坏。这种环境里,很难保证哪台手完全不出问题。我们的做法是,即便出问题,维修维护的速度和成本也相对可控,灵巧手里面成本比较高的电机和减速器,即便在整机摔倒的情况下,我们的损坏概率也不到百分之一。正常情况,不是整机摔倒那种极限情况,手基本不会出问题。
左林右狸:你怎么看运动会这个场合的价值?
杨思成:
它的牵引作用很强,但前提是规则要合理,不然就容易出现针对比赛的专机。规则合理,能引导行业发展,仅仅一年时间,人形机器人的部分运动能力已经超越普通人,甚至顶级选手了。我也相信中国人的工程能力很强:规则定清楚,大家有清晰目标,现在这么多聪明的头脑扎堆进入行业,沉下心来努力几年,一定能取得突破。
02
模型能力不够强的时候,
就会要求硬件能力很强
左林右狸:你说你们的 Apex Hand 是「六边形战士」,具体是哪六个能力维度?
杨思成:
是可靠性、灵巧性、负载能力、动态响应、触觉感知、精度。
左林右狸: 做一个面面俱到的产品很难,你们不怕把话说太满吗?
杨思成:
也不算面面俱到,其实是有取舍的,你可以理解为本来是十几边形,我们筛选过后变成六边形,留下来的这六个维度都是最重要的,只要其中有一个短板,灵巧手使用起来就会非常受限,
每种能力都要做到 80 分以上,灵巧手才能成为相对通用、普适的生产力工具。
左林右狸:这六种能力内部有优先级吗?
杨思成:
有,最重要就是可靠和灵巧。
灵巧大家已经讲得很多了,但可靠很多人还并没有充分意识到其重要性。如果可靠性不够,就会变成一个只适合拍视频演示的 demo 产品,永远无法走出实验室,走到真实场景落地。
然后是全掌覆盖的触觉传感器,这肯定是共识,长远看一定是全手覆盖,对整机来说甚至可能是全身覆盖。
再是负载和速度,没有足够的负载,就只能在实验室做简单的手内操作,甚至连瓶盖都拧不开,更不用说完成一系列真实任务;速度不够快,落地时效率就提不上来。
这两个天然有冲突,无法做到完美,我们两个都做到了八九十分以上,30公斤的负载对应的是0.2秒开合。
最后是精度,长期的精度,我们不只关注出厂那一下,更关注三个月、六个月、一年之后,精度是否还跟最初交付时差不多。
左林右狸:有哪些是你们觉得不重要、不在这六边形里的?
杨思成:
从功能性角度,我们没把整体重量放进去。正常能落地的机械臂负载大概5公斤,如果像 Shadow 一样一只手就占了4公斤,那当然不行;但1公斤左右,到底是1.2公斤还是800克、900克,意义就不那么大了。比这两三百克更重要的是保证足够好的可靠性和鲁棒性。
成本也没放进去。现阶段它不是最核心的因素。当然太贵比如像Shadow Hand一台几十上百万,对于绝大部分客户还是很有压力,但大几万还是小几万,对于现阶段大家刚开始训练模型,需求量不大,一次也就几台或者几十台,这点价格差异并没有那么重要。真正贵的是算力和用人成本。为了省这点小钱买个差硬件,耽误一两个月进度,浪费的成本比几只手贵多了。
等到灵巧手规模化落地以后,成本才会变得非常重要。几千甚至上万台,成本哪怕差几百几千,乘以大基数就很高了。
但也不用特别担心成本问题,一只手无非是电机、结构件,再加触觉。未来要降本,主要从两个方向着手,首先从设计源头上,尽量避免用一些高精密的元器件和复杂的加工生产工艺,灵巧手里面这类设计其实很少,至少对于我们是这样;第二才是上量后带来的规模效应。汽车智能座舱里座椅电机的车规级要求比我们还高,价格可能只有我们现在电机的1/10都不到,因为汽车是标准化的工业品,灵巧手现在还不是。所以我们认为,灵巧手真正上量后,成本一定降得下来。
左林右狸:你们一开始就决定做五指的21个自由度,为什么是21,而不是20、22或者更高?
杨思成:
人手上,拇指5个自由度,四指各4个自由度,就是21个。也有人做22个,多的那个是手掌靠小拇指这一侧,小鱼际对掌的自由度,大概有个20°左右的活动范围。但说实话,现在没有人能讲清楚它对操作到底有多大帮助。
左林右狸:但现在卖的最多的是6自由度的手,不是高自由度灵巧手。
杨思成:
2023、2024年的时候,没有模型能力,大家做了个人形想配只手,能完成简单抓取、挥挥手、完成一些基础手势就可以了,对自由度没太高要求,所以那波6自由度出货多。
6自由度的手用来做操作会有比较大的局限性,可以独立控制的关节太少,一个电机驱动多个关节,只能做对捏,接触面积小、容错率低,无法满足手内操作的需求。
最近高自由度开始火了,主要是大家在实际做模型训练时发现,6自由度很难完成稍微复杂点的抓取和操作任务。不过因为现在模型技术尚未收敛,整体的出货量确实还没有低自由度的手那么大。
左林右狸:现在有些厂商在做三指、四指灵巧手,你怎么看?
杨思成:
做三指、四指的首要原因并不是认为五指不好,而是五指很难做得可靠、稳定,又有比较好的负载和精度,所以只能降低一点系统复杂度。但如果真的能把一只五指、二十来个自由度的灵巧手做成一个「六边形战士」型的产品,为什么现阶段还要考虑那些降维方案?
降维应该发生在:用五指把通用模型跑通、真的选定了一个垂直落地场景之后,发现某些手指、某些自由度用不到,再有针对性地做减法。
但如果硬件一开始就做减法,模型没跑通,就根本分不清是算法不行,还是硬件受限。比如翻转手机,不用小拇指,四指也能干,但姿态会比较别扭。这时候模型训练失败了,你很难判断到底是大模型没学会这种复杂操作,还是少了一根手指物理上就转不过来。
左林右狸:所以现在高自由度灵巧手都在卷参数,硬件上做加法。
杨思成:
我们的观点是:
模型能力不够强的时候,就会要求硬件能力很强。
以前工业机械臂那么要求精度、就是因为没有大脑,本质上是机械地每天干重复的活,所有成功率都靠机械的精度和稳定性来保证。现在新的足式机器人硬件精度并不高,用的单级行星减速器动不动一两度的背隙,但走跑跳还能这么稳,某种意义上是因为「小脑」做好了。
操作也是这样:叠衣服、叠毛巾放到十年前的学术界是超级难的问题,现在因为有了数据驱动的方式,模型能力变强了,很多厂商用一个行星臂、一个夹爪、精度不怎么样的硬件都能完成。
大家给灵巧手拉高各项参数,就是因为现在模型能力还不够强,需求不明确,只能先把硬件拉满,保证模型跑通。
等以后模型再强一点,一定能做减法。但这个顺序不能乱,模型还没跑通一上来就砍掉很多自由度,很容易踩一堆坑。
左林右狸:也就是说,当模型的智能程度足够高,机器人未必需要依靠高自由度的灵巧手?
杨思成:
对。比如金庸小说里的独孤求败,年轻的时候要用紫薇软剑、玄铁重剑,到后面用木剑,最后不用剑,无剑胜有剑,
剑术越高明反而越不依赖神兵利器,用普通工具也能发挥威力。
对模型、对机器人某种意义上也是这样,大脑能力足够强,用两个夹爪很多任务也能完成。
当然,如果有很好的大脑,再配上很好的工具,效率还是会更高,大趋势肯定是这样的。
03
不要纠结于所谓路线,
真正重要的是产品价值
左林右狸:高自由度灵巧手基本上收敛为直驱、绳驱、混驱方案,有的厂商很多方案都做,有的只坚持一种方案,你们觉得哪种方案是灵巧手的最优解?
杨思成:
我们不认为把连杆、直驱、绳驱都做,就一定能跑出一条路。未来趋势可能是混合方案。
混驱的定义也比较模糊,不同混驱之间差别也很大。早期我们不愿讲绳驱、直驱还是连杆,但后来没办法,大家非要贴标签。
我们做的方案跟市面上所有直驱、绳驱方案都不太一样,采用掌内混合绳驱方案,这也是我们做出来的性能跟别人有明显差异性的原因,并不是我们用了世界上最贵、性能最好的电机。
但对于用户而言,方案如何不重要,重要的是产品价值,所以别太关注标签,看最终效果、性能,能否满足真实需求,能否解决真实场景问题就行。
左林右狸:你们这套掌内混合绳驱方案的特别之处在哪里?
杨思成:
放在掌内有几个好处。
第一,对电机和齿轮箱的尺寸要求没那么高,不用非得做到手指那么纤细,稍微大一点也可以接受。
第二,热源集中,做主动散热反而更方便,有人认为热源要分散,但对我们这个方案,集中反而更好处理,可以在手掌里加主动散热措施,把整体温升控制得很好。